 مقاله
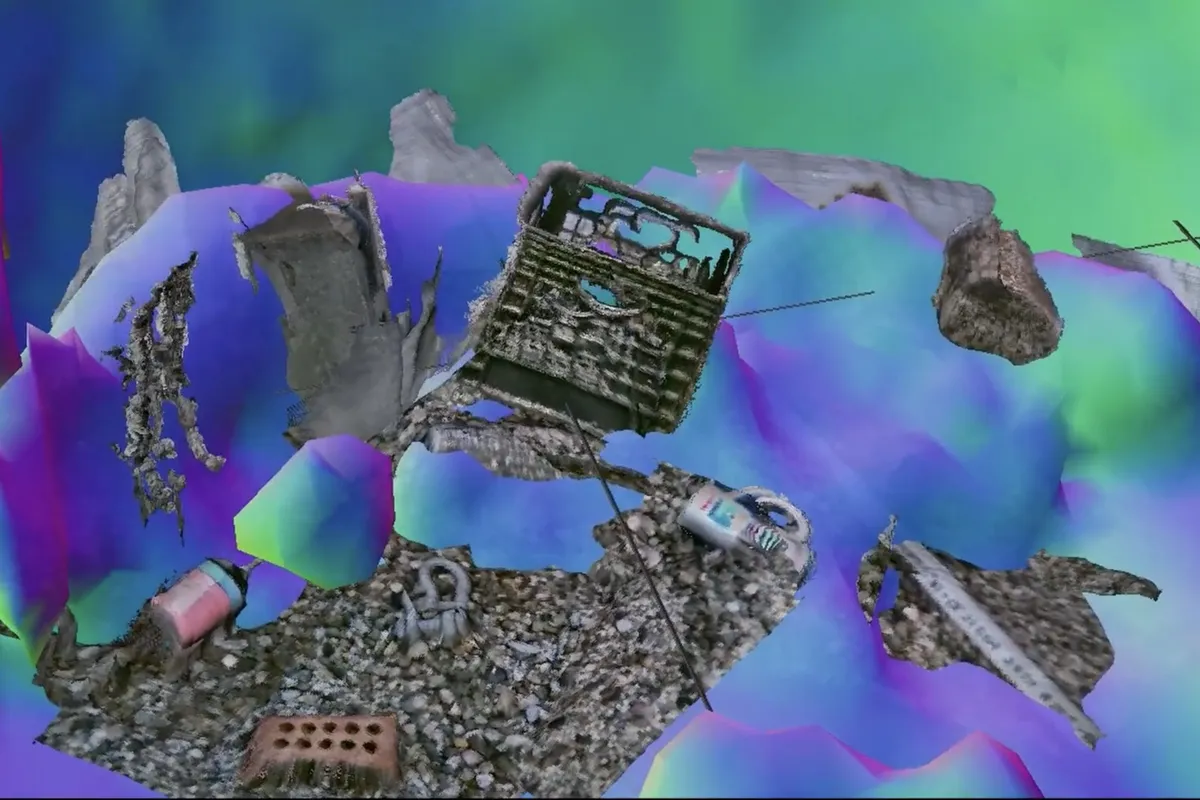
برای کاوشگرهای هدایتپذیر از دور در زیر آب (ROVها)، آبهای کدر و متلاطم اغلب به معنای توقف کامل عملیات است. هنگامی که این شناورها در بستر دریا مستقر میشوند یا در بسترهای شنی به حفاری میپردازند، ابرهایی از رسوبات به هوا بلند میکنند که دید دوربینهای متصل به آنها را بهشدت مختل میسازد. در بیشتر موارد، تنها راهکار موجود انتظار برای فرونشستن این غبار دریایی است تا شناور بتواند با ایمنی به مسیر خود ادامه دهد.
اما روش نقشهبرداری زیرآبی نوینی که توسط مهندسان مؤسسه فناوری ماساچوست (MIT) و مؤسسه اقیانوسشناسی وودز هول (WHOI) توسعه یافته است، میتواند امکان دید در آبهای کدر و کمدید را برای این کاوشگرها فراهم کند.
این روش تصاویر بصری بهدستآمده از دوربینهای نوری را با دادههای صوتی حاصل از حسگرهای سونار تلفیق میکند. این همافزایی به شناور امکان میدهد تا حتی در آبهای با دید اندک، نقشه کلی پیرامون خود را با بهرهگیری از سونار با سرعت ترسیم کند. سپس شناور میتواند به سمت ساختارها و اشکال مشخص در محیط نقشهبرداریشده با سونار حرکت کرده و آنقدر به آنها نزدیک شود تا دوربینهای نوری بتوانند جزئیات اشیای مورد نظر را با وضوح به تصویر بکشند.
این فناوری همانند ترکیب پژواکیابی صوتی دلفین با قدرت دید نزدیک لاکپشت دریایی است تا بتواند در آبهای کدر، امکان دید و ناوبری درلحظه (Real-time) را میسر سازد.
پژوهشگران این روش را در آزمایشهای مخزنی—که در آنها امکان کنترل میزان شفافیت آب وجود داشت—مورد سنجش قرار دادند. این سامانه حتی در کدرترین شرایط نیز قادر بود از میان رسوبات معلق نفوذ کرده، نقشه محیط مخزن را تهیه کند و جزئیاتی در مقیاس سانتیمتر از اشیای درون مخزن ارائه دهد.
این تیم پژوهشی در حال توسعه و ارتقای این تکنیک هستند که نام آن را «Sonar-MASt3R» گذاشتهاند. آنها پیشبینی میکنند این روش نقشهبرداری بتواند شناورهای زیرآبی را در محیطهای کدر، برای طیف گستردهای از کاربردها از جمله کاوشهای علمی، ساختوساز و نگهداری سازههای زیرآبی و عملیات بازیابی در اعماق دریا با ایمنی هدایت کند.
ایمی فانگ، دانشجوی تحصیلات تکمیلی در دپارتمان هوانوردی و فضانوردی MIT و سرپرست این پژوهش، میگوید: «امیدواریم این دستاورد به ما امکان دهد عملیات بیشتری را در محیطهای چالشبرانگیز و با دید اندک به انجام برسانیم و پوشش عملیاتی گستردهتری در مناطقی فراهم کنیم که امروزه فعالیت در آنها دشوار است.»
فانگ مقالهای حاوی جزئیات سامانه Sonar-MASt3R را در کنفرانس بینالمللی رباتیک و خودکارسازی IEEE (ICRA) ارائه داده است. ریچارد کامیلی، دانشمند ارشد فیزیک و مهندسی کاربردی اقیانوس در WHOI، همکار نویسنده این مقاله است.
بهرهگیری همزمان از مزایای نور و صوت
برای دید در زیر آب، دانشمندان عموماً رویکردی تکبُعدی در پیش گرفتهاند و برای هدایت مسیر، منحصراً از دوربینهای نوری یا حسگرهای سونار استفاده کردهاند. دوربینهای نوری میتوانند تصاویری پرجزئیات از محیط ارائه دهند، اما این قابلیت تنها به آبهای نسبتاً شفاف با نور مناسب محدود میشود. در مقابل، حسگرهای سونار در آبهای زلال و کدر عملکرد یکسانی دارند؛ این حسگرها با گسیل امواج صوتی و اندازهگیری زمان و زاویه بازگشت آنها، شکل دقیق، فاصله و عمق اشیای محیط را تعیین میکنند، هرچند نقشه سونار فاقد جزئیات بصری است.
دانشمندان بهمنظور بهرهگیری همزمان از مزایای هر دو حالت، در پی ادغام آنها در قالب رویکردی نوآورانه موسوم به «تلفیق نوری-صوتی» (Opti-acoustic fusion) برآمدهاند. در شماری از پژوهشهای پیشین، گروههای تحقیقاتی دادههای سونار و نوری را در روشهای نقشهبرداری—که عمدتاً با هدف شناسایی اشیا و بازسازی محیطهای کاری طراحی شدهاند—تلفیق کردهاند. با این حال، بیشتر این روشها برای همگامسازی و پردازش دادهها به زمان نیاز دارند و بنابراین به صورت درلحظه کار نمیکنند، و تنها شمار اندکی از آنها قادر به نقشهبرداری سهبعدی از محیط هستند. افزون بر این، هیچیک از آنها برای نقشهبرداری زیرآبی با وضوح بالا در شرایط کدر و متلاطم به کار گرفته نشده بودند.
فانگ و استاد راهنمای او، کامیلی، بر آن شدند تا روشی برای تلفیق نوری-صوتی ابداع کنند که بتواند نقشههای سهبعدی و دقیقی از محیطهای زیرآبی را بهصورت درلحظه و در شرایط دید کم تولید کند. انگیزه این تیم تا حدی ناشی از چالشهای موجود در عملیات پاکسازی و بازیابی ایمن مینهای منفجرنشده در زیر آب بود.
کامیلی بیان میکند: «ممکن است مواد منفجره قدیمی در مناطقی وجود داشته باشند که حضور کشتیها را ناایمن کنند؛ از این رو بهترین شیوه برای خنثیسازی ایمن آنها استفاده از رباتیک است. اما بسیاری از این مواد منفجره در پهنههای ساحلی و متلاطم قرار دارند که کاهش دید در آنها، چالش ایمنی عملیات را دوچندان میکند. این تنها یکی از کاربردهای بیشمار فناوری ما است.»
امکان نقشهبرداری در تاریکی و کدورت آب
روش نوین Sonar-MASt3R بر پایه یک الگوریتم موجود به نام MASt3R توسعه یافته که پیشتر توسط محققانی در فرانسه طراحی شده بود. MASt3R الگوریتمی برای تطبیق تصاویر است و آموزش دیده تا با دریافت تصاویر بصری متعدد از یک صحنه، عمق نسبی هر پیکسل را به سرعت تخمین بزند. بدین ترتیب، این الگوریتم میتواند بر پایه تصاویر دوبعدی دوربین، نقشهای سهبعدی از محیط را بهصورت درلحظه تولید کند.
فانگ توضیح میدهد: «نقطه ضعف این روش، فقدان مقیاسگذاری واقعی است. الگوریتم ممکن است مشخص کند که این پیکسل پنج واحد نزدیکتر از آن پیکسل است، اما قادر نیست بگوید که منظور ۵ متر است یا ۵ فوت.»
خوشبختانه سونار سنجشهای مطلقی از مقیاس ارائه میدهد. زمانبندی بازتاب امواج سونار میتواند مستقیماً به عمق و فاصله دقیق اشیایی که امواج از آنها بازتابیدهاند، و همچنین شکل و خطوط محیطی آنها تبدیل شود.
فانگ و کامیلی در پژوهش جدید خود از دادههای سونار برای تصحیح مقیاس MASt3R و تولید نقشههای سهبعدی دقیق از محیطهای زیرآبی بهره گرفتند. حتی در آبهای کدر، نقشه تصحیحشده با سونار به شناور این امکان را میدهد تا موقعیت دقیق اشیا را شناسایی کرده و بداند تا چه فاصلهای میتواند برای بررسی نزدیکتر و ایمن پیشروی کند؛ کاری که شناور در ادامه با دوربینهای نوری متداول انجام میدهد.
پژوهشگران سامانه Sonar-MASt3R را در آزمایشهایی با یک مخزن حاوی آب، رسوبات و انواع اشیا از جمله یک قطعهسنگ کوچک، یک ماگ و یک جعبه بستهبندی ارزیابی کردند. آنها همچنین در داخل مخزن یک بازوی رباتیک مستقر ساختند و دوربین زیرآبی و حسگر سونار را روی آن نصب نمودند.
در هر مرحله از آزمایش، ابتدا یک مسیر پیمایشی طی میشد که در آن بازوی رباتیک بهآرامی از یک سوی مخزن به سوی دیگر حرکت میکرد تا دادههای سونار و بصری را ثبت کند. در این پیمایش اولیه، Sonar-MASt3R با سرعت یک نقشه کلی و خام مبتنی بر سونار از اشکال و پستیوبلندیهای مخزن و اشیای آن ترسیم میکند. سپس از این نقشه اولیه برای هدایت دوربین جهت ثبت تصاویر از نمای نزدیک استفاده میشود تا وضوح نقشه افزایش یابد. در این ساختار، یک روش مبتنی بر «فریم کلیدی» (Keyframe) بهسرعت هر فریم تصویر جدید را با آخرین فریم کلیدی مقایسه میکند. چنانچه فریمی حاوی اطلاعات جدیدی باشد که در فریم قبلی وجود نداشته، به عنوان فریم کلیدی تازه به نقشه افزوده میشود و اگر تکراری باشد، بلافاصله کنار گذاشته میشود. بدین ترتیب، این سازوکار میتواند بهسرعت و بهصورت درلحظه، نقشه را با جزئیات بصری سودمند تکمیل کند.
محققان این روش نوین را در هشت سطح متفاوت از کدورت آب—که با برهمزدن رسوبات مخزن ایجاد شده بود—آزمودند. سامانه Sonar-MASt3R در مقایسه با سایر روشهای تلفیق نوری-صوتی، نقشههای سهبعدی دقیقتری تولید کرد و جزئیات کوچکتر در مقیاس سانتیمتر را حتی در شرایط بسیار کدرتر تفکیک نمود. در کدرترین حالت، جایی که دوربینهای بازوی رباتیک قادر به دیدن هیچچیز نبودند، حسگرهای سونار توانستند نقشهای کلی از اشیای پنهان در مخزن تهیه کنند. این نقشه اولیه به بازو امکان داد تا در تاریکی و آلودگی آب با ایمنی حرکت کرده و به اشیای مشخص نزدیک شود، تا دوربین زیرآبی بتواند جزئیات آنها را با وضوح بیشتری ثبت کند.
کامیلی تمثیلی در این باره میآورد: «این کار مشابه آن است که در تاریکی مطلق وارد یک مغازه بلورفروشی شوید و بخواهید بدون برخورد با اشیا و آسیب رساندن به آنها، مسیر خود را برای یافتن یک ماگ مشخص پیدا کنید؛ این فناوری چنین امکانی را فراهم میسازد.»
این تیم قصد دارد این فناوری را در شرایط